在一个转盘上贴两张小贴纸,一张靠近中心,一张靠近边缘,然后让转盘转一点。两张贴纸都沿着以中心为圆心的圆周移动。外面那张走得更远,因为它所在的圆更大。可是两张贴纸都在同一块坚硬的转盘上,从直觉上说,它们转过的“量”是一样的。我们想要一个数来表示这个量,而且这个数不应该取决于我们看的是哪一张贴纸。
一个办法是用度数表示角度:把一整圈平均分成 360 360 360 360 360 360 极坐标页面 见过。下面在这里重新把它建立一次。
看一张距中心 r r r s s s r r r s s s s / r s/r s / r 用弧度表示的角 ,记作 θ \theta θ
一整圈是多少弧度?转一整圈时,贴纸沿着它的圆走了一周。数 π ≈ 3.1416 \pi \approx 3.1416 π ≈ 3.1416 2 r 2r 2 r π × 2 r = 2 π r \pi \times 2r = 2\pi r π × 2 r = 2 π r r r r θ = 2 π r / r = 2 π \theta = 2\pi r / r = 2\pi θ = 2 π r / r = 2 π π \pi π π / 2 \pi/2 π /2 d d d d / 360 d/360 d /360 θ = d 360 × 2 π \theta = \frac{d}{360} \times 2\pi θ = 360 d × 2 π
拖动滑块,比较两段弧。蓝色贴纸离中心 1 m 1\ \mathrm{m} 1 m 2 m 2\ \mathrm{m} 2 m s / r s/r s / r
转动转盘
角 θ = d 360 × 2 π \theta = \frac{d}{360} \times 2\pi θ = 360 d × 2 π 1.571 1.571 1.571 蓝色弧 s = 1 × θ s = 1 \times \theta s = 1 × θ 1.571 m 1.571\ \mathrm{m} 1.571 m 橙色弧 s = 2 × θ s = 2 \times \theta s = 2 × θ 3.142 m 3.142\ \mathrm{m} 3.142 m 两者的 s / r s/r s / r 1.571 1.571 1.571 小圆圈标出贴纸的起点,逆时针转动记为正
例如,四分之一圈是 θ = π / 2 ≈ 1.57 \theta = \pi/2 \approx 1.57 θ = π /2 ≈ 1.57 θ = s / r \theta = s/r θ = s / r r r r s = r θ s = r\theta s = r θ s = 1 m × 1.57 = 1.57 m s = 1\ \mathrm{m} \times 1.57 = 1.57\ \mathrm{m} s = 1 m × 1.57 = 1.57 m s = 2 m × 1.57 = 3.14 m s = 2\ \mathrm{m} \times 1.57 = 3.14\ \mathrm{m} s = 2 m × 1.57 = 3.14 m θ \theta θ r θ r\theta r θ
转盘转过 3 3 3 0.5 m 0.5\ \mathrm{m} 0.5 m
1.5 m 1.5\ \mathrm{m} 1.5 m 3 m 3\ \mathrm{m} 3 m 6 m 6\ \mathrm{m} 6 m 在 牛顿运动定律页面 ,平均速度是有方向的位移除以所用时间,平均速率才是路程除以时间。转动也要选正方向:这里把逆时针记为正。将有正负的角度变化量 Δ θ \Delta\theta Δ θ Δ t \Delta t Δ t 平均角速度 :
这里 ω \omega ω Δ \Delta Δ r a d / s \mathrm{rad/s} rad/s ω \omega ω θ = ω t \theta=\omega t θ = ω t
两张贴纸的速率仍然不同,现在我们可以把它们算出来。在 Δ t \Delta t Δ t Δ θ \Delta\theta Δ θ r r r s = r Δ θ s = r\,\Delta\theta s = r Δ θ
第三步把 r r r r r r ω \omega ω v = r ω v = r\omega v = r ω 与它到中心的距离成正比。正好在转轴上的点, r = 0 r = 0 r = 0
播放转盘,并改变 ω \omega ω
选择角速度
已转过 θ = ω t \theta = \omega t θ = ω t 0.00 0.00 0.00 蓝色:路程、速率 0.00 m , 1.2 m / s 0.00\ \mathrm{m},\ 1.2\ \mathrm{m/s} 0.00 m , 1.2 m/s 橙色:路程、速率 0.00 m , 2.4 m / s 0.00\ \mathrm{m},\ 2.4\ \mathrm{m/s} 0.00 m , 2.4 m/s 改变 ω \omega ω
设 ω = 1.2 r a d / s \omega = 1.2\ \mathrm{rad/s} ω = 1.2 rad/s t = 2 s t = 2\ \mathrm{s} t = 2 s θ = ω t = 1.2 × 2 = 2.4 \theta = \omega t = 1.2 \times 2 = 2.4 θ = ω t = 1.2 × 2 = 2.4 s = 1 × 2.4 = 2.4 m s = 1 \times 2.4 = 2.4\ \mathrm{m} s = 1 × 2.4 = 2.4 m v = 1 × 1.2 = 1.2 m / s v = 1 \times 1.2 = 1.2\ \mathrm{m/s} v = 1 × 1.2 = 1.2 m/s s = 2 × 2.4 = 4.8 m s = 2 \times 2.4 = 4.8\ \mathrm{m} s = 2 × 2.4 = 4.8 m v = 2 × 1.2 = 2.4 m / s v = 2 \times 1.2 = 2.4\ \mathrm{m/s} v = 2 × 1.2 = 2.4 m/s
装满瓶子的手推车比空车更难推动。在 牛顿运动定律页面 ,这种“难以改变运动”的程度用质量来衡量:力 F F F m m m a = F / m a = F/m a = F / m
为了弄清楚质量的位置怎样起作用,我们借助能量,因为能量可以一块一块地相加。 功与能页面 说明了:质量为 m m m v v v 1 2 m v 2 \tfrac{1}{2}mv^2 2 1 m v 2 v v v m m m r r r ω \omega ω v = r ω v = r\omega v = r ω
杆很轻,自身几乎没有能量,所以总动能就是两个质量的动能相加:
任何转动物体的每一小块都可以这样处理:质量为 m m m r r r 1 2 m r 2 ω 2 \tfrac{1}{2} m r^2 \omega^2 2 1 m r 2 ω 2 ω \omega ω 1 2 ω 2 \tfrac{1}{2}\omega^2 2 1 ω 2 K = 1 2 I ω 2 K = \tfrac{1}{2} I \omega^2 K = 2 1 I ω 2 I I I m r 2 m r^2 m r 2 I I I 转动惯量 :
把 K = 1 2 I ω 2 K = \tfrac{1}{2} I \omega^2 K = 2 1 I ω 2 1 2 m v 2 \tfrac{1}{2} m v^2 2 1 m v 2 I I I 。要把物体从静止转到角速度 ω \omega ω 1 2 I ω 2 \tfrac{1}{2} I \omega^2 2 1 I ω 2 I I I r 2 r^2 r 2 离转轴远的质量,比离转轴近的质量重要得多 。这就是扫帚的情形。
沿杆移动两个质量,并改变它们的大小。杆始终以 ω = 2 r a d / s \omega = 2\ \mathrm{rad/s} ω = 2 rad/s
放置两个质量
速率 v = r ω v = r\omega v = r ω 1.00 m / s 1.00\ \mathrm{m/s} 1.00 m/s 每个质量 1 2 m v 2 \tfrac{1}{2} m v^2 2 1 m v 2 0.500 J 0.500\ \mathrm{J} 0.500 J 转动惯量 I = 2 m r 2 I = 2 m r^2 I = 2 m r 2 0.500 k g m 2 0.500\ \mathrm{kg\,m^2} 0.500 kg m 2 总动能 K = 1 2 I ω 2 K = \tfrac{1}{2} I \omega^2 K = 2 1 I ω 2 1.000 J 1.000\ \mathrm{J} 1.000 J 橙色箭头表示速度。杆以 ω = 2 r a d / s \omega=2\ \mathrm{rad/s} ω = 2 rad/s
取 m = 1 k g m = 1\ \mathrm{kg} m = 1 kg r = 0.5 m r = 0.5\ \mathrm{m} r = 0.5 m v = 0.5 × 2 = 1 m / s v = 0.5 \times 2 = 1\ \mathrm{m/s} v = 0.5 × 2 = 1 m/s 1 2 × 1 × 1 2 = 0.5 J \tfrac{1}{2} \times 1 \times 1^2 = 0.5\ \mathrm{J} 2 1 × 1 × 1 2 = 0.5 J K = 1 J K = 1\ \mathrm{J} K = 1 J I = 2 × 1 × 0.5 2 = 0.5 k g m 2 I = 2 \times 1 \times 0.5^2 = 0.5\ \mathrm{kg\,m^2} I = 2 × 1 × 0. 5 2 = 0.5 kg m 2 1 2 × 0.5 × 2 2 = 1 J \tfrac{1}{2} \times 0.5 \times 2^2 = 1\ \mathrm{J} 2 1 × 0.5 × 2 2 = 1 J r = 1 m r = 1\ \mathrm{m} r = 1 m r 2 r^2 r 2 K = 4 J K = 4\ \mathrm{J} K = 4 J
后面有两个质量都是 M M M R R R r = R r = R r = R I = ∑ m R 2 = R 2 ∑ m = M R 2 I = \sum m R^2 = R^2 \sum m = M R^2 I = ∑ m R 2 = R 2 ∑ m = M R 2 R R R I I I I = 1 2 M R 2 I = \tfrac{1}{2} M R^2 I = 2 1 M R 2 R in R_{\text{in}} R in R R R I = 1 2 M ( R 2 + R in 2 ) I = \tfrac{1}{2} M (R^2 + R_{\text{in}}^2) I = 2 1 M ( R 2 + R in 2 )
薄圆环怎样加起来 把圆盘切成一个个薄圆环。半径为 r r r Δ r \Delta r Δ r 2 π r Δ r 2\pi r\,\Delta r 2 π r Δ r π R 2 \pi R^2 π R 2 M M M 2 π r Δ r / ( π R 2 ) 2\pi r\,\Delta r / (\pi R^2) 2 π r Δ r / ( π R 2 ) 2 M R 2 r Δ r \frac{2M}{R^2}\,r\,\Delta r R 2 2 M r Δ r r r r I I I r 2 × 2 M R 2 r Δ r = 2 M R 2 r 3 Δ r r^2 \times \frac{2M}{R^2}\,r\,\Delta r = \frac{2M}{R^2}\,r^3\,\Delta r r 2 × R 2 2 M r Δ r = R 2 2 M r 3 Δ r r = 0 r = 0 r = 0 r = R r = R r = R 黎曼和页面 )。因为 r 4 / 4 r^4/4 r 4 /4 r 3 r^3 r 3 r 3 r^3 r 3 0 0 0 R R R R 4 / 4 R^4/4 R 4 /4
对厚圆环,只有 R in R_{\text{in}} R in R R R π R 2 − π R in 2 \pi R^2 - \pi R_{\text{in}}^2 π R 2 − π R in 2 2 M R 2 − R in 2 r Δ r \frac{2M}{R^2 - R_{\text{in}}^2}\,r\,\Delta r R 2 − R in 2 2 M r Δ r R in R_{\text{in}} R in R R R R 4 − R in 4 = ( R 2 − R in 2 ) ( R 2 + R in 2 ) R^4 - R_{\text{in}}^4 = (R^2 - R_{\text{in}}^2)(R^2 + R_{\text{in}}^2) R 4 − R in 4 = ( R 2 − R in 2 ) ( R 2 + R in 2 )
转动的杆上两个质量从离轴 0.3 m 0.3\ \mathrm{m} 0.3 m 0.6 m 0.6\ \mathrm{m} 0.6 m ω \omega ω
变成两倍 变成四倍 不变
推开一扇沉重的门时,我们通常推离门轴较远的位置。同样大小的垂直推力作用在门轴附近,转动效果就小。 杠杆页面 用力矩衡量这种效果:力的大小乘以转轴到力的作用线的垂直距离。这个垂直距离叫力臂 ;它不是任意方向上“到支点的距离”。力矩也常称扭矩 。
从上往下看这扇门,门轴就是转轴。设我们在距门轴 r r r F F F τ = r F \tau = rF τ = r F τ \tau τ φ \varphi φ F sin φ F\sin\varphi F sin φ
这里 sin φ \sin\varphi sin φ φ = 90 ∘ \varphi = 90^\circ φ = 9 0 ∘ 1 1 1 0 0 0 单位圆页面 说明了 sin \sin sin 1 1 1 φ \varphi φ F F F φ \varphi φ F F F
改变推的位置和推的方向。橙色箭头表示完整的 10 N 10\ \mathrm{N} 10 N
推门
垂直于门的推力 F sin φ F\sin\varphi F sin φ 10.00 N 10.00\ \mathrm{N} 10.00 N 力矩 τ = r F sin φ \tau = rF\sin\varphi τ = r F sin φ 8.00 N m 8.00\ \mathrm{N\,m} 8.00 N m 环视门轴、施力点和作用线。橙色:完整推力;蓝色:垂直于门的分力;金线:垂直力臂。门被保持不动,这里比较施加的力矩
在距门轴 0.8 m 0.8\ \mathrm{m} 0.8 m F = 10 N F = 10\ \mathrm{N} F = 10 N τ = 0.8 × 10 = 8 N m \tau = 0.8 \times 10 = 8\ \mathrm{N\,m} τ = 0.8 × 10 = 8 N m 0.2 m 0.2\ \mathrm{m} 0.2 m 0.2 × 10 = 2 N m 0.2 \times 10 = 2\ \mathrm{N\,m} 0.2 × 10 = 2 N m 0.8 m 0.8\ \mathrm{m} 0.8 m φ = 30 ∘ \varphi = 30^\circ φ = 3 0 ∘ sin 30 ∘ = 0.5 \sin 30^\circ = 0.5 sin 3 0 ∘ = 0.5 0.8 × 10 × 0.5 = 4 N m 0.8 \times 10 \times 0.5 = 4\ \mathrm{N\,m} 0.8 × 10 × 0.5 = 4 N m
现在可以说明力矩怎样改变转动了。在一根轻杆上,距转轴 r r r m m m F F F a = F / m a = F/m a = F / m F = m a F = ma F = ma v = r ω v = r\omega v = r ω ω \omega ω Δ ω \Delta\omega Δ ω Δ v = r Δ ω \Delta v = r\,\Delta\omega Δ v = r Δ ω a = r α a = r\alpha a = r α α = Δ ω / Δ t \alpha = \Delta\omega/\Delta t α = Δ ω /Δ t 角加速度 (α \alpha α a = r α a = r\alpha a = r α F = m a F = ma F = ma
第二行两边同乘 r r r r F = τ rF = \tau r F = τ m r 2 = I m r^2 = I m r 2 = I m r 2 m r^2 m r 2 I I I
对绕固定轴转动、转动惯量 I I I 转动形式的牛顿第二定律 (t a u = I a l p h a \\tau = I\\alpha t a u = I a l p ha t a u \\tau t a u a l p h a \\alpha a l p ha I I I I I I I I I I I I
下面这台机器用来检验 τ = I α \tau = I\alpha τ = I α M = 2 k g M = 2\ \mathrm{kg} M = 2 kg 0.88 m 0.88\ \mathrm{m} 0.88 m 0.69 m 0.69\ \mathrm{m} 0.69 m I = 1 2 × 2 × 0.88 2 = 0.774 k g m 2 I = \tfrac{1}{2} \times 2 \times 0.88^2 = 0.774\ \mathrm{kg\,m^2} I = 2 1 × 2 × 0.8 8 2 = 0.774 kg m 2 I = 1 2 × 2 × ( 0.88 2 + 0.69 2 ) = 1.251 k g m 2 I = \tfrac{1}{2} \times 2 \times (0.88^2 + 0.69^2) = 1.251\ \mathrm{kg\,m^2} I = 2 1 × 2 × ( 0.8 8 2 + 0.6 9 2 ) = 1.251 kg m 2 m = 0.35 k g m = 0.35\ \mathrm{kg} m = 0.35 kg
按播放之前先想一想:两个飞轮质量相等,两个重物也相等。哪个飞轮转得更快地加速起来?
我们来算一算。把绳子的拉力叫作张力,记作 T T T b b b m g mg m g T T T m g − T = m a mg - T = ma m g − T = ma b b b T b Tb T b T b = I α Tb = I\alpha T b = I α v = b ω v = b\omega v = bω a = b α a = b\alpha a = b α
第一行把 T b = I α Tb = I\alpha T b = I α b b b α = a / b \alpha = a/b α = a / b T T T a a a m g = a ( m + I / b 2 ) mg = a\,(m + I/b^2) m g = a ( m + I / b 2 ) g = 9.81 m / s 2 g = 9.81\ \mathrm{m/s^2} g = 9.81 m/ s 2 b = 0.2 m b = 0.2\ \mathrm{m} b = 0.2 m a = 0.35 × 9.81 0.35 + 0.774 / 0.04 = 0.174 m / s 2 a = \frac{0.35 \times 9.81}{0.35 + 0.774/0.04} = 0.174\ \mathrm{m/s^2} a = 0.35 + 0.774/0.04 0.35 × 9.81 = 0.174 m/ s 2 a = 0.109 m / s 2 a = 0.109\ \mathrm{m/s^2} a = 0.109 m/ s 2 圆盘赢了 ,因为它的质量更靠近轴,转动惯量更小 。
注意,绳子的拉力并不等于重物的重力 m g mg m g m g − T = m a mg - T = ma m g − T = ma T = m ( g − a ) T = m(g - a) T = m ( g − a ) 0.35 × ( 9.81 − 0.174 ) = 3.37 N 0.35 \times (9.81 - 0.174) = 3.37\ \mathrm{N} 0.35 × ( 9.81 − 0.174 ) = 3.37 N 0.35 × 9.81 = 3.43 N 0.35 \times 9.81 = 3.43\ \mathrm{N} 0.35 × 9.81 = 3.43 N
按播放,看两个重物下落。飞轮获得动能时颜色变成更亮的青色,重物降低时颜色逐渐变淡。然后改变轴的半径 b b b b b b
轴的半径
圆盘:a = m g m + I / b 2 a = \frac{mg}{m + I/b^2} a = m + I / b 2 m g 0.174 m / s 2 0.174\ \mathrm{m/s^2} 0.174 m/ s 2 圆环:同一公式 0.109 m / s 2 0.109\ \mathrm{m/s^2} 0.109 m/ s 2 圆盘此刻的 ω \omega ω 0.00 r a d / s 0.00\ \mathrm{rad/s} 0.00 rad/s 圆环此刻的 ω \omega ω 0.00 r a d / s 0.00\ \mathrm{rad/s} 0.00 rad/s 重物下落(圆盘、圆环) 0.00 m , 0.00 m 0.00\ \mathrm{m},\ 0.00\ \mathrm{m} 0.00 m , 0.00 m 圆盘绳子张力 T T T 3.37 N 3.37\ \mathrm{N} 3.37 N 同样的力矩分别作用在质量和外半径都相同的实心圆盘和厚圆环上。哪一个的角速度增加得更快?
实心圆盘 厚圆环 一样快
动量页面 用动量 p = m v p = mv p = m v F = Δ p / Δ t F = \Delta p/\Delta t F = Δ p /Δ t
从转动惯量不变的物体的 τ = I α \tau = I\alpha τ = I α α \alpha α Δ ω / Δ t \Delta\omega/\Delta t Δ ω /Δ t I I I I I I ω \omega ω I ω I\omega I ω
量 I ω I\omega I ω 角动量 ,记作 L L L τ = Δ L / Δ t \tau = \Delta L/\Delta t τ = Δ L /Δ t L = m r 2 ω = r × m ( r ω ) = r × m v L = m r^2 \omega = r \times m(r\omega) = r \times mv L = m r 2 ω = r × m ( r ω ) = r × m v m v mv m v
如果没有外力矩,Δ L = 0 \Delta L = 0 Δ L = 0 角动量守恒 。它最有用的地方在于:即使物体改变形状、I I I I ω I\omega I ω I I I ω \omega ω
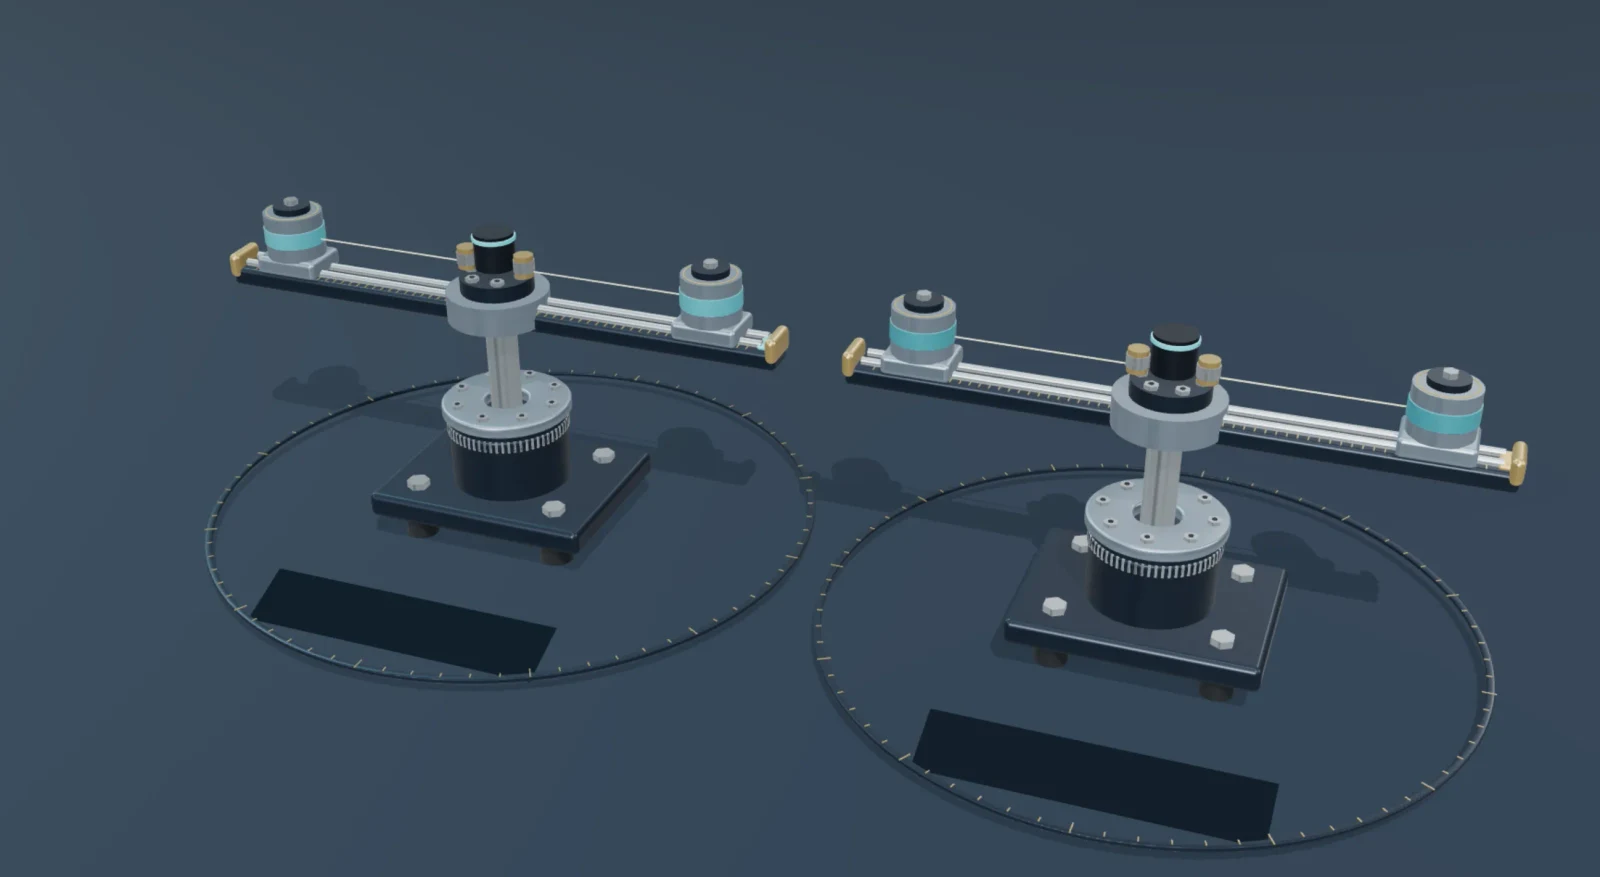
为什么指向转轴的拉力不能改变 L L L O A B C C′ 我们推导 τ = Δ L / Δ t \tau = \Delta L/\Delta t τ = Δ L /Δ t Δ t \Delta t Δ t O O O r r r 1 2 r v ⊥ Δ t \tfrac{1}{2}\,r\,v_{\perp}\,\Delta t 2 1 r v ⊥ Δ t v ⊥ v_{\perp} v ⊥ O O O L = m r v ⊥ L = m\,r\,v_{\perp} L = m r v ⊥ L 2 m Δ t \frac{L}{2m}\,\Delta t 2 m L Δ t L L L 没有力时,小块沿直线运动,从 A A A B B B C C C A B = B C AB = BC A B = B C O A B OAB O A B O B C OBC O B C O O O 现在在 B B B O O O B O BO B O C C C C ′ C' C ′ C C ′ CC' C C ′ B O BO B O O B C OBC O B C O B C ′ OBC' O B C ′ O B OB O B C C C C ′ C' C ′ O B OB O B 所以拉力没有改变每个 Δ t \Delta t Δ t L L L Δ t \Delta t Δ t L L L 这台机器用来检验上面的说法。两个相同的转子以相同的 ω = 1.6 r a d / s \omega = 1.6\ \mathrm{rad/s} ω = 1.6 rad/s M = 2 k g M = 2\ \mathrm{kg} M = 2 kg 1.25 m 1.25\ \mathrm{m} 1.25 m 0.42 m 0.42\ \mathrm{m} 0.42 m
每个转子的转动惯量大部分来自配重:M r 2 = 2 × 1.25 2 = 3.125 k g m 2 M r^2 = 2 \times 1.25^2 = 3.125\ \mathrm{kg\,m^2} M r 2 = 2 × 1.2 5 2 = 3.125 kg m 2 0.2656 k g m 2 0.2656\ \mathrm{kg\,m^2} 0.2656 kg m 2 I = 3.125 + 0.2656 = 3.3906 k g m 2 I = 3.125 + 0.2656 = 3.3906\ \mathrm{kg\,m^2} I = 3.125 + 0.2656 = 3.3906 kg m 2 0.42 m 0.42\ \mathrm{m} 0.42 m M r 2 = 2 × 0.42 2 = 0.3528 M r^2 = 2 \times 0.42^2 = 0.3528 M r 2 = 2 × 0.4 2 2 = 0.3528 I = 0.3528 + 0.2656 = 0.6184 k g m 2 I = 0.3528 + 0.2656 = 0.6184\ \mathrm{kg\,m^2} I = 0.3528 + 0.2656 = 0.6184 kg m 2
按播放之前先想一想:A 的配重向内移动时,A 的转动会怎样?B 呢?
左:转子 A,配重会移动 · 右:转子 B,配重不动 · 青色亮度:动能
拉进多远
A:配重位置 r r r 1.25 m 1.25\ \mathrm{m} 1.25 m A:转动惯量 I I I 3.3906 k g m 2 3.3906\ \mathrm{kg\,m^2} 3.3906 kg m 2 A:角速度 ω \omega ω 1.60 r a d / s 1.60\ \mathrm{rad/s} 1.60 rad/s A:L = I ω L = I\omega L = I ω 5.425 k g m 2 / s 5.425\ \mathrm{kg\,m^2/s} 5.425 kg m 2 /s A:动能 4.34 J 4.34\ \mathrm{J} 4.34 J B:角速度 ω \omega ω 1.60 r a d / s 1.60\ \mathrm{rad/s} 1.60 rad/s 没有绕轴的外力矩,所以 A 保持开始时的角动量:L = I ω = 3.3906 × 1.6 = 5.425 k g m 2 / s L = I\omega = 3.3906 \times 1.6 = 5.425\ \mathrm{kg\,m^2/s} L = I ω = 3.3906 × 1.6 = 5.425 kg m 2 /s 0.42 m 0.42\ \mathrm{m} 0.42 m ω = L / I = 5.425 / 0.6184 = 8.77 r a d / s \omega = L/I = 5.425/0.6184 = 8.77\ \mathrm{rad/s} ω = L / I = 5.425/0.6184 = 8.77 rad/s I I I 3.3906 3.3906 3.3906 ω \omega ω 1.6 r a d / s 1.6\ \mathrm{rad/s} 1.6 rad/s
按播放,或拖动时间滑块停在任意时刻,比较读数:I I I ω \omega ω L L L 。你也可以改变配重被拉进去的距离。
可是,多出来的转速从哪里来?动能是 K = 1 2 I ω 2 K = \tfrac{1}{2} I \omega^2 K = 2 1 I ω 2 L L L ω \omega ω L / I L/I L / I
L L L I I I 。开始时 K = 5.425 2 / ( 2 × 3.3906 ) = 4.34 J K=5.425^2/(2\times3.3906)=4.34\ \mathrm{J} K = 5.42 5 2 / ( 2 × 3.3906 ) = 4.34 J K = 5.425 2 / ( 2 × 0.6184 ) = 23.80 J K=5.425^2/(2\times0.6184)=23.80\ \mathrm{J} K = 5.42 5 2 / ( 2 × 0.6184 ) = 23.80 J 19.46 J 19.46\ \mathrm{J} 19.46 J 卷收器做功 。不受力时,配重会沿当时的切线继续前进,并不会自行转向轴心。把它向内拉,需要沿向内位移施力,因而会传递能量。滑动过程中,径向速度 r ˙ \dot r r ˙ r ω r\omega r ω v 2 = r ˙ 2 + ( r ω ) 2 v^2=\dot r^2+(r\omega)^2 v 2 = r ˙ 2 + ( r ω ) 2 M r ˙ 2 / 2 M\dot r^2/2 M r ˙ 2 /2
一个转子 I = 3 k g m 2 I = 3\ \mathrm{kg\,m^2} I = 3 kg m 2 2 r a d / s 2\ \mathrm{rad/s} 2 rad/s I = 1.5 k g m 2 I = 1.5\ \mathrm{kg\,m^2} I = 1.5 kg m 2
1 r a d / s 1\ \mathrm{rad/s} 1 rad/s 2 r a d / s 2\ \mathrm{rad/s} 2 rad/s 4 r a d / s 4\ \mathrm{rad/s} 4 rad/s 角动量也可以从一个物体传给另一个物体。两个相同的圆盘装在同一根轴上,每个的 I = 1 2 × 2 × 0.88 2 = 0.7744 k g m 2 I = \tfrac{1}{2} \times 2 \times 0.88^2 = 0.7744\ \mathrm{kg\,m^2} I = 2 1 × 2 × 0.8 8 2 = 0.7744 kg m 2 1.6 r a d / s 1.6\ \mathrm{rad/s} 1.6 rad/s
在两盘接触的地方,下盘把上盘往前带,上盘把下盘往后拖。根据牛顿第三定律,这两个摩擦力大小相等、方向相反,又作用在离轴同样远的地方,所以它们的力矩也大小相等、方向相反。在每一段时间里,一个盘得到的角动量正好等于另一个盘失去的,所以总角动量守恒 。把开始的转速记作 ω a \omega_a ω a ω b \omega_b ω b ω f \omega_f ω f
这里 ω a = 1.6 r a d / s \omega_a = 1.6\ \mathrm{rad/s} ω a = 1.6 rad/s ω b = 0 \omega_b = 0 ω b = 0 ω f = ( 1.6 + 0 ) / 2 = 0.8 r a d / s \omega_f = (1.6 + 0)/2 = 0.8\ \mathrm{rad/s} ω f = ( 1.6 + 0 ) /2 = 0.8 rad/s
用滑块选择上盘的初始转速,从下盘的 − 1 -1 − 1 1 1 1 ( ω a + ω b ) / 2 (\omega_a + \omega_b)/2 ( ω a + ω b ) /2 1 4 I ( ω a − ω b ) 2 \tfrac{1}{4} I (\omega_a - \omega_b)^2 4 1 I ( ω a − ω b ) 2
上盘的初始转速
下盘 ω a \omega_a ω a 1.600 r a d / s 1.600\ \mathrm{rad/s} 1.600 rad/s 上盘 ω b \omega_b ω b 0.000 r a d / s 0.000\ \mathrm{rad/s} 0.000 rad/s 预期终值 ( ω a + ω b ) / 2 (\omega_a + \omega_b)/2 ( ω a + ω b ) /2 0.800 r a d / s 0.800\ \mathrm{rad/s} 0.800 rad/s 总角动量 L L L 1.239 k g m 2 / s 1.239\ \mathrm{kg\,m^2/s} 1.239 kg m 2 /s 动能 0.991 J 0.991\ \mathrm{J} 0.991 J 变成内能 0.000 J 0.000\ \mathrm{J} 0.000 J 能量却没有这样平均分配。接触之前,K = 1 2 × 0.7744 × 1.6 2 = 0.99 J K = \tfrac{1}{2} \times 0.7744 \times 1.6^2 = 0.99\ \mathrm{J} K = 2 1 × 0.7744 × 1. 6 2 = 0.99 J 0.8 r a d / s 0.8\ \mathrm{rad/s} 0.8 rad/s K = 2 × 1 2 × 0.7744 × 0.8 2 = 0.50 J K = 2 \times \tfrac{1}{2} \times 0.7744 \times 0.8^2 = 0.50\ \mathrm{J} K = 2 × 2 1 × 0.7744 × 0. 8 2 = 0.50 J 内能 ,表面变热了,接触处的橙色光就表示这一点。对任意两个相同的圆盘,损失的动能 Δ K = K before − K after \Delta K = K_{\text{before}} - K_{\text{after}} Δ K = K before − K after
第二行代入 ω f = ( ω a + ω b ) / 2 \omega_f = (\omega_a + \omega_b)/2 ω f = ( ω a + ω b ) /2 ω f 2 = ( ω a + ω b ) 2 / 4 \omega_f^2 = (\omega_a + \omega_b)^2/4 ω f 2 = ( ω a + ω b ) 2 /4 4 4 4 ( ω a − ω b ) 2 (\omega_a - \omega_b)^2 ( ω a − ω b ) 2
角动量有方向:朝一个方向转记为正,朝另一个方向转记为负。把上盘的初始转速设为下盘的 − 1 -1 − 1 0.7744 × 1.6 + 0.7744 × ( − 1.6 ) = 0 0.7744 \times 1.6 + 0.7744 \times (-1.6) = 0 0.7744 × 1.6 + 0.7744 × ( − 1.6 ) = 0 ω f = 0 \omega_f = 0 ω f = 0 ω 2 \omega^2 ω 2 1 4 × 0.7744 × ( 1.6 − ( − 1.6 ) ) 2 = 1.98 J \tfrac{1}{4} \times 0.7744 \times (1.6 - (-1.6))^2 = 1.98\ \mathrm{J} 4 1 × 0.7744 × ( 1.6 − ( − 1.6 ) ) 2 = 1.98 J 角动量可以相互抵消,能量不能 。
两个相同的圆盘以相同转速反向转动。把它们压在一起后,两盘都停了下来。哪个解释正确?
总角动量一直是零,动能变成了内能 摩擦消灭了两盘的角动量 两个转动相互抵消,所以动能本来就是零
现在回到转椅。把人和椅子合在一起研究,绕转椅的轴比较,先忽略轴承摩擦。收臂使质量靠近转轴, I I I ;没有合外力矩时, L = I ω L=I\omega L = I ω ω \omega ω 。肌肉在双臂向内移动时做功;手臂已停在固定半径时,继续用力保持姿势并不再沿径向做机械功,虽然真实肌肉仍会消耗能量。张臂则使 I I I ω \omega ω
把手持配重收向中心
此刻半径 r r r 0.650 m 0.650\ \mathrm{m} 0.650 m 总转动惯量 I I I 4.090 k g m 2 4.090\ \mathrm{kg\,m^2} 4.090 kg m 2 角速度 ω \omega ω 1.200 r a d / s 1.200\ \mathrm{rad/s} 1.200 rad/s 角动量 L L L 4.908 k g m 2 / s 4.908\ \mathrm{kg\,m^2/s} 4.908 kg m 2 /s 仅转动部分的动能 2.945 J 2.945\ \mathrm{J} 2.945 J 每个配重为 2 k g 2\ \mathrm{kg} 2 kg 2.4 k g m 2 2.4\ \mathrm{kg\,m^2} 2.4 kg m 2 I = 2.4 + 2 × 2 r 2 I=2.4+2\times2r^2 I = 2.4 + 2 × 2 r 2