Aproximación
Podemos calcular inmediatamente. Pero calcular exige un paso más. No hace falta empezar desde cero: podemos aprovechar dos cosas que ya sabemos en 9, la altura de la curva y cómo está cambiando. Si todavía no conoces la pendiente de una curva en un punto, lee primero la página de [[derivative_curve|derivadas]]; la notación de límites que utiliza se explica en [[limit_secant|límites]].
01¿Qué falta en «aproximadamente 3»?
La raíz cuadrada plantea al revés la pregunta sobre elevar al cuadrado: como , el número no negativo cuyo cuadrado es 9 es 3, es decir, . Si aumentamos un poco el número bajo la raíz, de 9 a 9,1, su raíz cuadrada también aumenta un poco. Por eso 3 es una primera estimación útil, pero ignora ese aumento.
¿Podemos estimar cuánto debemos añadir a 3 sin conocer todavía ? Esa es la razón para usar una aproximación: sustituir un cálculo difícil por otro más sencillo, mientras controlamos la diferencia que introduce esa sustitución. El símbolo significa «aproximadamente igual», no que ambos números sean exactamente iguales.
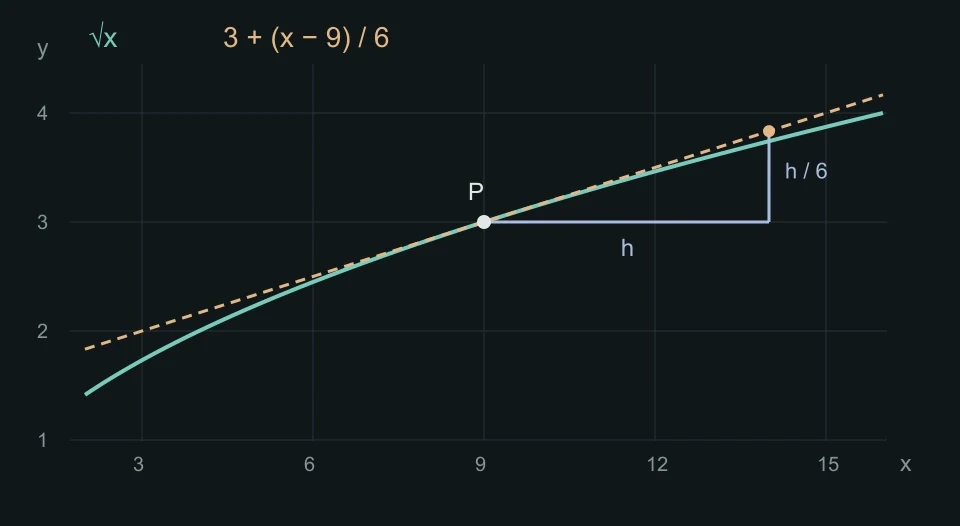
Llamemos a esta regla de cálculo. es la entrada y , la salida; en la gráfica, la altura de la curva representa la salida. Conocemos el punto y queremos hallar la altura de otro punto cercano, Q, cuya entrada es 9,1. Mantener solo la altura inicial 3 es una primera estimación. La siguiente también utilizará la pendiente en P.
02Conservar el punto inicial. Dar nombre al cambio.
Vamos a probar varias entradas cercanas, así que demos un nombre al cambio de entrada: . Es la entrada nueva menos la conocida. Si partimos de 9, la nueva entrada es . Para llegar a 9,1 necesitamos ; para llegar a 8,9, necesitamos .
incluye el sentido: positivo significa hacia la derecha y negativo, hacia la izquierda. La distancia horizontal es , la magnitud del cambio sin su signo. Al calcular, no podemos sustituir un negativo por una distancia positiva.
La altura también cambia, pero normalmente no en la misma cantidad que la entrada. Pasa de a , así que el cambio de altura es . En la figura dividimos el recorrido de P a Q en dos pasos: movernos horizontalmente y después movernos verticalmente hasta Q. El tramo horizontal registra el cambio de entrada; el vertical, el de salida. Prueba valores positivos y negativos de y compáralos con .
El ordenador dibuja la curva real para que podamos comprobar el resultado. Al construir la aproximación utilizaremos solo el punto conocido y su pendiente, sin introducir a escondidas la altura desconocida de Q en el cálculo.
Si estuviéramos calculando la aproximación por nuestra cuenta, aún no conoceríamos este cambio de altura. La figura puede calcularlo para comprobar el resultado, pero nuestro método debe predecirlo con la información de P. ¿Qué relaciona el cambio horizontal con el vertical? La pendiente cumple esa función.
03Usar una pendiente que ya conocemos
En una recta, la pendiente es el cambio de altura dividido entre el cambio de entrada. Por ejemplo, una pendiente de 2 significa que al movernos 1 unidad a la derecha subimos 2 unidades. Multiplicar el cambio horizontal por la pendiente nos da el cambio de altura correspondiente.
La gráfica de la raíz cuadrada es curva, y una sola pendiente no puede describirla por completo. Unamos primero P con otro punto distinto Q mediante una recta: es una secante que pasa por los dos puntos. Al acercar Q a P, la pendiente de la secante tiende a la pendiente en P. La recta que pasa por P con esa pendiente límite es aquí la tangente.
Esa pendiente límite es la derivada en 9, escrita . La pequeña prima arriba a la derecha significa «derivada», no otra entrada. El límite de abajo indica que consideramos, desde ambos lados, cambios cada vez menores, pero distintos de cero. No consiste en sustituir directamente cero en el denominador.
En la siguiente sección calcularemos que esta pendiente es . Por ahora compárala con la de la secante. Acerca Q desde ambos lados, pausa cuando las pendientes aún sean distintas y amplía la zona de P. Prueba después exactamente : P y Q coinciden, el cociente de la secante no está definido, pero la pendiente de la tangente sigue existiendo.
Cuando es pequeño pero no nulo, la pendiente de la secante está cerca de , aunque no tiene por qué ser igual. Aquí introducimos la aproximación: sustituimos la pendiente de la secante, más difícil de calcular, por la pendiente conocida de la tangente, y después examinamos el error.
04¿De dónde sale la pendiente 1/6?
Calculemos esta pendiente, en vez de tratarla como una regla que hay que memorizar sin explicación. Sustituimos y en el cociente de la secante. Al calcularlo suponemos primero y , para que la raíz cuadrada esté definida.
Primero, quitar la diferencia de raíces
Al acercarnos a , numerador y denominador disminuyen; sustituir directamente solo daría . Antes de tomar el límite, debemos ver qué podemos simplificar. Usamos la identidad , porque al desarrollar se cancelan los dos términos centrales. Aquí tomamos y .
Multiplicamos la fracción original por . El numerador y el denominador de este factor son iguales y positivos, por lo que vale 1: cambiamos la forma de escribir el número, no su valor.
Simplificar primero. Tomar el límite después.
Como todavía no es cero, podemos dividir numerador y denominador entre . Cuando tiende a cero, el denominador restante tiende a . Como no tiende a cero, su recíproco tiende a .
Distingue ambas expresiones: la simplificada está definida en cero, pero el cociente original de la secante no. Usamos la expresión simplificada para hallar el límite de la original; no hemos hecho válida la división entre cero.
Los mismos pasos sirven para cualquier entrada inicial positiva . Aquí es simplemente el nombre de la entrada conocida, que sustituye al 9 elegido antes. Al cambiar el 3 del cálculo por , ambas raíces del denominador tienden a , por lo que:
05Convertir la pendiente en una altura predicha
Volvamos al problema original: estimar una altura cerca de . Ahora conocemos la pendiente de la tangente, . Para un pequeño y no nulo, aproximamos la pendiente de la secante mediante esta pendiente conocida. Después deshacemos las operaciones: primero «dividir entre » y luego «restar 3». Cada paso algebraico corresponde a un movimiento en la figura.
Primero multiplicamos por y el lado izquierdo se convierte en el cambio de altura. En el derecho predecimos ese cambio mediante cambio de entrada por pendiente. Si es negativo, el cambio de altura previsto también lo es: debemos bajar, no subir.
Pero esto todavía es solo el cambio. Para obtener la altura final, tenemos que volver a sumar la altura inicial 3. Llamemos T al punto obtenido sobre la tangente. Tiene la misma entrada que Q, pero T da la altura prevista y Q, la altura real.
La figura muestra cada acción del cálculo: moverse horizontalmente , cambiar la altura en y sumar ese cambio a la altura inicial 3. Pulsa «Siguiente paso» para ver las operaciones una por una y comprobar de dónde sale la respuesta. Cuando no hay cambio y el resultado es exactamente 3, sin necesidad de usar el cociente de la secante.
El valor predicho aparecerá cuando combinemos la altura inicial y el cambio. Puedes pausar durante cualquiera de los dos movimientos.
Para el objetivo original, 9,1, el cambio con signo es . La predicción es:
Un cálculo más preciso da . La diferencia con nuestra predicción es aproximadamente , mucho menor que el incremento de alrededor de que ignorábamos al decir simplemente 3. En este ejemplo sí es más precisa, pero sigue siendo una aproximación. Examinemos ahora la separación restante.
06Ver el error, aunque sea pequeño
Denotemos por la altura prevista por la recta. Definimos el error con signo como , es decir, «valor previsto menos valor real». Un error positivo indica una predicción demasiado alta; uno negativo, demasiado baja. El error absoluto conserva solo la magnitud de la diferencia. Aquí es la entrada inicial conocida y sigue siendo la entrada objetivo menos la inicial.
En la gráfica completa, Q y T pueden parecer coincidir. Eso no demuestra que sus valores sean iguales: la separación quizá sea menor que un píxel de la pantalla. La ventana independiente de abajo amplía solo su diferencia vertical, muestra la escala y la mantiene fija al cambiar .
Separación vertical para la misma entrada x = 9.1
Aquí solo se muestra la pequeña diferencia vertical, no la altura completa desde cero. La escala permanece fija mientras cambia h, así que una diferencia menor se ve realmente menor.
¿Por qué esta predicción de la raíz cuadrada queda siempre por encima de la curva?
Varios intentos pueden sugerirlo, pero no demuestran que ocurra para toda entrada permitida. Podemos examinar directamente la diferencia. Para facilitar la lectura del álgebra, demos nombres cortos a ambas alturas: es la altura inicial conocida y , la altura real del objetivo. Por tanto, , y .
La pendiente es , así que la predicción es . Restamos la altura real y multiplicamos por el número positivo para eliminar el denominador:
Ahora sustituimos por y los tres términos restantes forman exactamente un cuadrado perfecto:
El numerador es un cuadrado y el denominador es positivo, así que la predicción no puede quedar por debajo de la curva de la raíz cuadrada. Cuando coincide con el valor real; para los demás valores permitidos de , queda por encima del valor real. La deducción incluye tanto cambios hacia la izquierda como hacia la derecha.
Relacionar la diferencia con el tamaño del cambio de entrada
Además, . Como , tenemos . Sustituimos esto en la fórmula del error y cambiamos los nombres cortos por las alturas que representaban:
Fijemos un positivo y hagamos muy pequeño. El denominador se mantiene cerca del número positivo , mientras el numerador es . Por eso la separación disminuye rápidamente: si un ya pequeño se reduce a la décima parte, su cuadrado se reduce a la centésima parte, mientras el denominador cambia poco. Es una comparación local, no una proporción exacta del error válida para pasos arbitrariamente grandes.
El signo del error depende de la función. Por ejemplo, tomemos y partamos de la entrada 3. Al desarrollar obtenemos . Para distinto de cero, la pendiente de la secante es y tiende a 6. La predicción de la tangente es, por tanto, , y «predicción menos valor real» es : esta vez queda debajo de la curva. Del ejemplo de la raíz cuadrada no podemos concluir que la tangente siempre sobreestime.
07Conservar el método. Cambiar la función.
La construcción utilizó tres datos: la entrada conocida, su altura y la pendiente en ese punto. Para una función general , llamemos a la entrada conocida. Su altura es y su derivada allí, . Para llegar a la entrada cercana , multiplicamos el cambio con signo por la pendiente y después sumamos ese cambio de altura a la altura inicial:
Una vez elegido , y son números fijos; solo cambia . El lado derecho es la regla de una recta: el valor inicial más una constante multiplicada por el cambio de entrada. Usar esa recta para aproximar la función cerca de se llama linealización. Sigue siendo el mismo desplazamiento horizontal y cambio vertical que acabamos de ver, escrito ahora de una forma aplicable a otras funciones adecuadas.
A veces escribimos la entrada nueva como en lugar de . Entonces y la predicción se escribe . No es otro método: damos nombre directamente a la entrada objetivo en vez de al cambio.
También debemos comprobar las condiciones: la función debe tener una derivada finita en la entrada elegida y el objetivo debe pertenecer al dominio, es decir, al conjunto de entradas para las que la función está definida. No basta con que existan ambos valores de la función. Para , el valor en cero existe, pero no existe allí la pendiente finita que necesitamos; por eso esta construcción para la raíz cuadrada exige .
La existencia de la derivada garantiza que, al reducir el paso, la predicción lineal mejora localmente: el error restante dividido entre tiende a cero. Pero no nos dice directamente si un paso concreto ya es lo bastante pequeño para la precisión deseada. Para la raíz cuadrada dedujimos una fórmula exacta del error; otras funciones pueden exigir una comprobación numérica o una deducción adicional de cotas del error.
¿Por qué la derivada ofrece esa garantía? Escribamos el error de predicción como . Para distinto de cero dividimos ambos lados entre y obtenemos la diferencia entre la derivada y la pendiente de la secante:
Por definición de derivada, la pendiente de la secante tiende a la derivada, de modo que su diferencia tiende a cero. Al tomar valores absolutos obtenemos . Esto explica la mejora local de la predicción y por qué necesitábamos que la derivada existiera desde el principio.
08Construir tú mismo una predicción
Distingue la función de las tres cantidades: es una altura, es un cambio de entrada con signo y es el cambio de altura por unidad de cambio de entrada. Multiplicar las dos últimas da un cambio de altura, no la altura final. Solo después de sumar obtenemos la predicción. Prueba un cambio hacia la derecha y otro hacia la izquierda.
Usamos la entrada conocida , donde . Primero hallamos el cambio de entrada con su signo, después lo multiplicamos por la pendiente y, por último, sumamos la altura inicial. ¿Qué predicción obtienes?
La recta conserva la altura y la pendiente del punto elegido, pero no puede curvarse junto con la función. Para mejorar la aproximación en un intervalo algo mayor necesitamos una regla de cálculo que también reproduzca el cambio de pendiente. En la siguiente página construiremos esa idea paso a paso mediante los polinomios de Maclaurin y Taylor.